
Potrebujete spoľahlivý a systematický spôsob riešenia bežných problémov s FPV dronmi? Vďaka 11-ročným skúsenostiam v továrni odstraňujeme časté chyby v napájacích systémoch, prenose videa a senzoroch, aby sme urýchlili diagnostiku základných-príčin a znížili po-náklady na predaj.
1. Dron sa nedá zapnúť (zlyhanie súvisiace s napájaním-)
Logika riešenia problémov jadra: Overte vrstvu po vrstve od konca napájacieho zdroja po koniec signálu.
1.1 Systém batérie a napájania
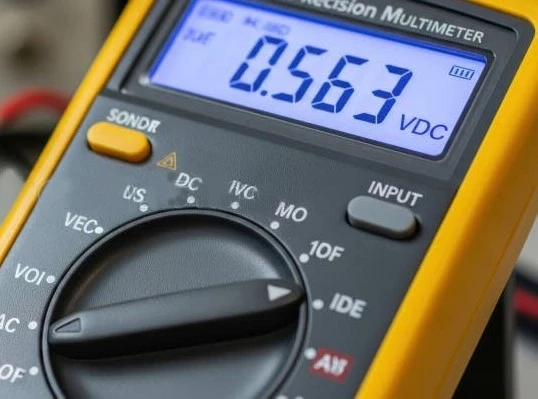
• Skontrolujte napätie batérie (merajte pomocou multimetra, aby ste sa uistili, že napätie je väčšie alebo rovné 90 % menovitého napätia, napr. väčšie alebo rovné 10 V pre 11,1 V batériu), aby ste predišli poškodeniu ESC núteným spustením pri nízkom napätí.
• Vyčistite oxidovú vrstvu na rozhraní batérie (utrite vatovými tampónmi s bezvodým alkoholom), znova-zapojte, aby ste zaistili „cvaknutie“; ak ide o rozhranie XT60, skontrolujte, či sú kladné a záporné póly zamenené.
• Otestujte záložnú batériu: Vylúčte problém starnutia jednej batérie. Niektorí používatelia pociťujú zvýšený vnútorný odpor v dôsledku dlhšieho skladovania, čo si vyžaduje výmenu za zdravú batériu.
1.2 Elektronický regulátor a systém riadenia letu
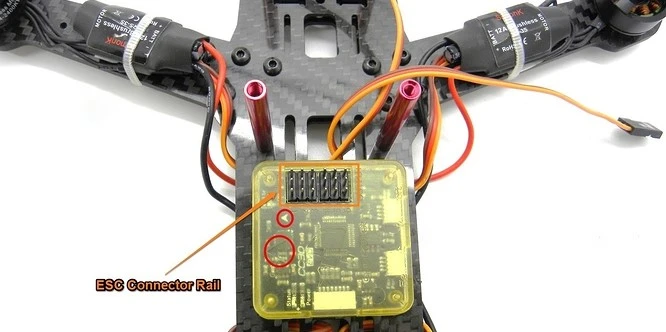
• Skontrolujte, či sú napájacie vodiče ESC (Electronic Speed Controller) uvoľnené, najmä pre 4-kanálové ESC viacrotorových dronov, a zmerajte výstupné napätie jeden po druhom (malo by byť v súlade s napätím batérie).
• Skratujte- „kalibračný mostík“ na letovom ovládači (pozrite si príručku k letovému ovládaču) a prekalibrujte gyroskop a akcelerometer, aby ste zabránili zablokovaniu systému spôsobenému abnormálnymi údajmi snímača.
1.3 Zapojenie karosérie a spínače
• Zamerajte sa na kontrolu hlavného napájacieho kábla (hrubého drôtu z batérie do ESC), či nemá vnútorné prerušenia, najmä bežný problém „opotrebenia káblového zväzku po havárii“ v dronoch FPV. Na testovanie použite režim kontinuity multimetra.
• Vymeňte hlavný vypínač: Ak sú kontakty zoxidované alebo vnútorná pružina zlyhá, čo spôsobuje zlý kontakt, odporúča sa ho priamo nahradiť vypínačom rovnakej špecifikácie (napr. mikrospínač SPST).
2. Strata spojenia počas letu (porucha-signálu)
Základná logika odstraňovania problémov: End-to{1}}ukončiť optimalizáciu od zdroja signálu k prijímaču
2.1 Frekvenčné rušenie a nastavenia protokolu
• Prepínanie komunikačného protokolu medzi diaľkovým ovládačom a okuliarmi: z predvoleného DSM2 na ELRS (Extended Long Range System), ktorý podporuje dlhšie prenosové vzdialenosti a lepšie možnosti proti{1}}rušeniu, čo z neho robí hlavnú voľbu v komunite FPV.
• Vyhýbajte sa husto obývaným oblastiam v pásme 2,4 GHz (napr. nákupné centrá, obytné oblasti) a prepnite na konkrétne pod-kanály v pásme 5,8 GHz (napr. 5832 MHz), aby ste znížili rušenie spoločného-kanála s inými dronmi.
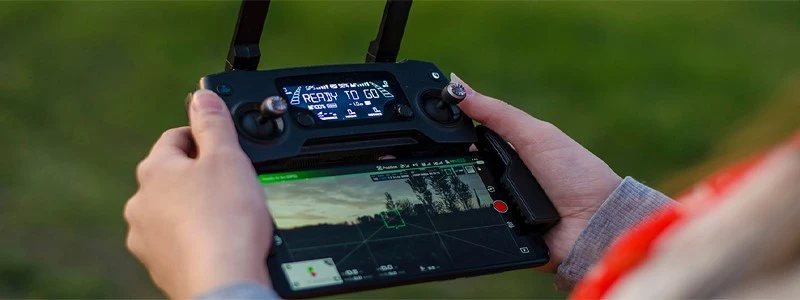
2.2 Rozloženie antény a hardvéru
• Skontrolujte, či je anténa úplne zasunutá do portu SMA video vysielača (VTX). Ak ide o skladaciu anténu, uistite sa, že je úplne vysunutá; ak je anténa poškodená, okamžite ju vymeňte za anténu s rovnakými špecifikáciami (napr. adaptér IPEX-to-SMA + všesmerová anténa).
• Upravte polohu inštalácie VTX: Neumiestňujte VTX do blízkosti motorov alebo batérií (vysoké teploty môžu skrátiť životnosť vysielača). Odporúča sa inštalovať ho na hornú časť rámu alebo do oblasti ďaleko od napájacieho systému.
2.3. Environmentálne faktory a letové stratégie
• Pri lietaní v oblastiach husto obývaných kovovými konštrukciami (ako sú parkoviská alebo tunely) môže útlm signálu presiahnuť 30 %. Je potrebné znížiť výšku letu (lietanie blízko zeme, aby sa využil "efekt viacerých ciest" na odraz signálu) alebo skrátiť polomer letu.
• Aktivujte funkciu „Nízka úroveň batérie návratu“: Nastavte prahovú hodnotu napätia batérie (napr. 10,5 V pre 11,1 V batériu), aby sa spustil automatický návrat a zabránilo sa strate kontroly.
3. Abnormálna letová poloha (zlyhanie riadenia)
Základná logika riešenia problémov: Uzavretá-slučka ladenia od kalibrácie snímača po mechanické vyváženie
3.1 Kalibrácia riadenia letu a reset parametrov
• Vykonajte „3D kalibráciu“: Podržte dron vo vzduchu, stlačte a podržte tlačidlo kalibrácie na 10 sekúnd, počkajte, kým letový ovládač nevyzve „Kalibrácia dokončená“, potom znova-nahrajte parametre do letového ovládača.
• Obnovenie továrenských nastavení: Ak kalibrácia zlyhá, použite konfigurátor Betaflight/INAV na resetovanie parametrov PID na predvolené hodnoty, potom ich upravte postupne na základe letového výkonu (uprednostnite ladenie D-člena na potlačenie oscilácií, potom jemne -dolaďte P-člen na zlepšenie rýchlosti odozvy).
3.2 Vyváženie čepele a energetického systému
• Kontrola zhody lopatiek: Uistite sa, že model a stav všetkých štyroch lopatiek sú identické (napr. všetky vrtule T200 musia byť vymenené za nové), aby sa predišlo vychýleniu spôsobenému aerodynamickými rozdielmi medzi novými a starými lopatkami.
• Dynamický test vyváženia: Použite vyvažovačku čepele (alebo jednoduchý stojan v tvare „V{0}}“) na testovanie každej čepele jednotlivo. Ak čepeľ vykazuje výraznú nerovnováhu, opravte ju nalepením balančných nálepiek (hrúbka 0,1-0,3 mm) na koreň čepele.

3. 3Optimalizácia mechanickej štruktúry a tlmenia nárazov
• Skontrolujte krútiaci moment skrutiek stojana: Pomocou momentového kľúča utiahnite držiak motora a kardanové skrutky na štandardnú hodnotu (napr. 0,5-0,8 N·m pre skrutky M3), aby ste zabránili prenosu vibrácií na letový ovládač v dôsledku uvoľnenia.
• Vymeňte komponenty tlmenia TPU: Ak rám používa na tlmenie 3D-vytlačený TPU, skontrolujte starnutie alebo stvrdnutie (povrchové praskliny alebo znížená elasticita) a okamžite ich nahraďte silikónovými tlmiacimi podložkami.
4. Abnormálny displej fotoaparátu (porucha súvisiaca s videom-)
Základná logika riešenia problémov: Oprava krok{0}}za{1}}krokom od prenosu signálu po výmenu hardvéru
4.1 Základná kontrola video prepojenia
• Skontrolujte pripojenie koaxiálneho kábla: Uistite sa, že koaxiálny kábel (napr. konektor BNC) medzi kamerou a VTX je bezpečne zapojený. Ak je vnútorné medené jadro poškodené (bežné po havárii), vymeňte koaxiálny kábel (odporúča sa značky Caddx alebo RunCam).
• Upravte výkon VTX: Testujte na otvorenom priestranstve, zvýšte výkon VTX z 25 mW na 200 mW. Ak sa obnoví prenos videa, znamená to, že pôvodný výkon nestačí na pokrytie aktuálnej vzdialenosti letu.
4.2 Objektív a optický systém
• Čistenie povlaku šošovky: Na utretie šošovky, odstránenie hmly, odtlačkov prstov alebo nečistôt spôsobených nárazom použite profesionálny papier na šošovky (vyhnite sa bežným handrám, aby ste predišli poškriabaniu povrchovej vrstvy).
• Skontrolujte stabilizáciu šošoviek: Ak nahrávka vykazuje „dželo efekt“ (skreslenie predmetov pri rýchlom pohybe), upravte utiahnutie tlmiacich skrutiek kardanu (v smere hodinových ručičiek na zníženie otrasov, proti smeru hodinových ručičiek na zvýšenie flexibility).
4.3 Konečné riešenie problémov s hardvérom
• Substitučný test: Vymeňte kameru a VTX za iný funkčný dron. Ak sa problém opakuje, znamená to, že pôvodný fotoaparát je poškodený (skontrolujte, či nie je vypálený snímač CCD/CMOS); ak problém zmizne, pôvodný VTX je chybný (skontrolujte čip vysielača alebo napájací modul).

5. Abnormality motora (zlyhanie-súvisiace s napájaním)
Základná logika riešenia problémov:-hĺbková diagnostika od elektrických pripojení po mechanické konštrukcie
5.1 Elektronický regulátor je pripojený k motoru.
• Zmerajte výstup ESC: S lietadlom na zemi stlačte plyn na 50 % a pomocou multimetra zmerajte trojfázový výstup ESC zodpovedajúci motoru (malo by to byť striedavé napätie, ktoré sa zvyšuje s plynom). Ak nie je výstup, ESC je poškodený.
• Skontrolujte Hallov snímač motora: Pri motoroch s kefou skontrolujte, či nie sú prerušené Hallove vodiče; v prípade bezkomutátorových motorov zmerajte odpor cievky (troj{0}}fázový odpor by mal byť konzistentný, s odchýlkou menšou alebo rovnou 5 %).
5.2 Mechanické poškodenie motora
• Detekcia ohybu hriadeľa: Po odstránení motora ručne otočte rotor. Ak sa vyskytne akýkoľvek zvuk lepenia alebo trenia, znamená to, že hriadeľ motora je ohnutý a motor je potrebné vymeniť (hráči nemôžu sami opraviť problémy s ohýbaním hriadeľa).
• Opotrebenie ložísk: Ak motor počas prevádzky vydáva „šušťanie“, znamená to nedostatočné mazanie alebo opotrebovanie vnútorných ložísk. Na výmenu maziva je potrebná demontáž (odporúčame mazivo na báze lítia-pre jeho odolnosť voči vysokým-teplotám a silnú priľnavosť).

5.3 Kompatibilita systému pohonu
• Prispôsobenie hodnoty ESC a KV motora: Zabezpečte trvalý prúd ESC väčší alebo rovný maximálnemu prevádzkovému prúdu motora (napr. 1200KV motor spárovaný s 30A ESC), aby sa predišlo ochrane ESC proti prehriatiu v dôsledku preťaženia.
• Rýchlosť vybíjania batérie: Skontrolujte, či hodnotenie C{0}} batérie spĺňa požiadavky motora (napr. 10000mAh 25C batéria s maximálnym vybíjacím prúdom 250A musí zodpovedať systému motora 4×1000W).
Mnohé poruchy FPV dronov sa môžu zdať komplikované, no väčšinu z nich možno vyriešiť systematickým odstraňovaním problémov. Dúfame, že vám táto príručka prinesie cenné informácie.


